TechNews
NVIDIA 推出 Isaac ROS 5.0,讓 AI 代理參與機器人開發
新版加入可重用的開發流程與感知模型微調技能,並擴大平台支援。工具免費開源,可部署於 Jetson Orin Nano 至 Jetson Thor 裝置。
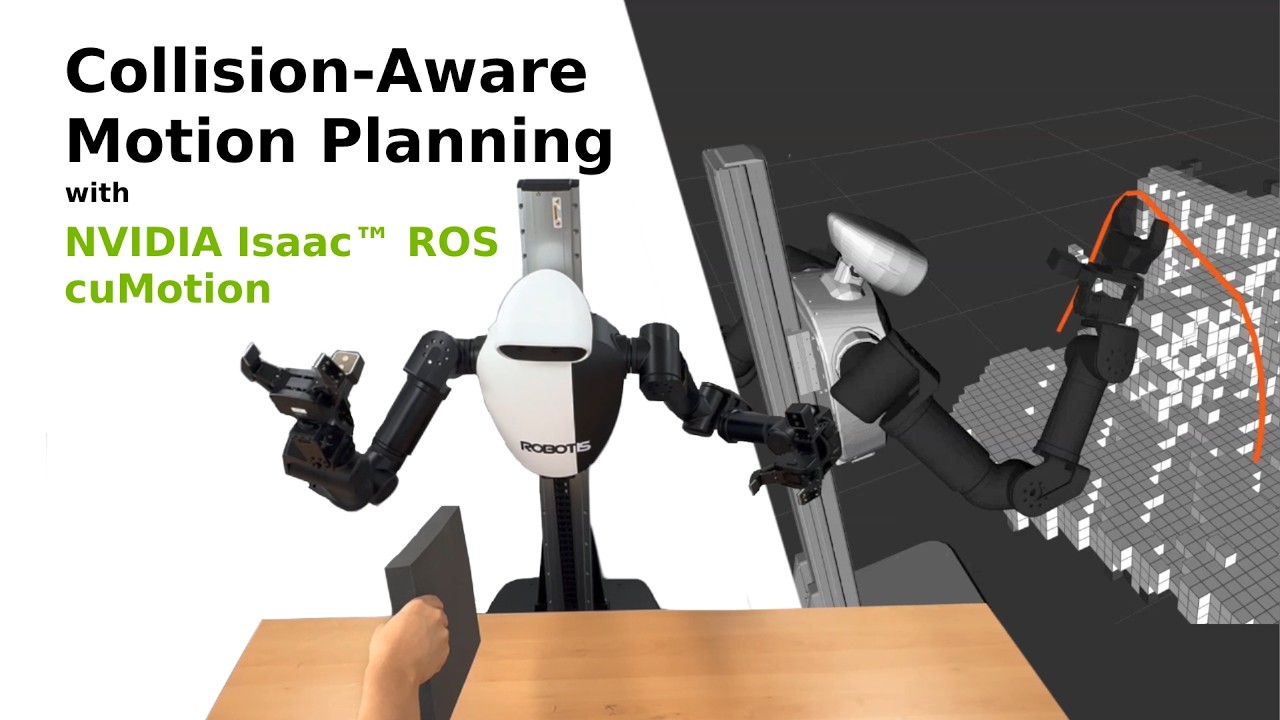
NVIDIA 於 9 月 22 日在加拿大多倫多的 ROSCon 發布 Isaac ROS 5.0,讓 AI 代理參與機器人軟體的建置、客製化與部署。這套以 ROS 為基礎的 GPU 加速套件已免費開源,新增開發技能與平台支援,將代理工具帶進機器人開發流程。
從寫程式延伸到感知模型調整
新版提供環境設定與物件操作的可重用流程,並備有方便代理理解的文件。開發者可利用 FoundationStereo 微調技能,讓代理協助模型適應相機、環境與實際用途;抓取與放置流程也成為可獨立使用的技能,應用範圍延伸至這套工具之外。
負責物件位置與方向估測、追蹤的 FoundationPose,則加入供代理使用的推論函式庫。NVIDIA 宣稱相關感知與追蹤速度最高可達原本的 5.5 倍。
開發流程接上機器人硬體
Isaac ROS 5.0 支援 ROS Lyrical 與 Ubuntu 24.04,運算平台涵蓋 Jetson Orin Nano 至 Jetson Thor。NVIDIA 也與開源機器人聯盟合作,提供標準資料處理介面,協助軟體在不同運算硬體間有效運作。
應用端方面,ROBOTIS 正將這套工具整合至 AI Worker,利用 GPU 加速物件感知,執行抓取、放置與對齊等視覺導引任務。
STELLAR VIEW
對投入機器人開發的台灣團隊而言,可重用流程與共用軟體基礎,提供了減少重複建置工作的切入點。模型仍需配合相機與環境調整,官方速度數字也應放回各自的感測配置與任務需求評估。
Comments · 0
?Log in tocommentLog in
No comments yet.
Related